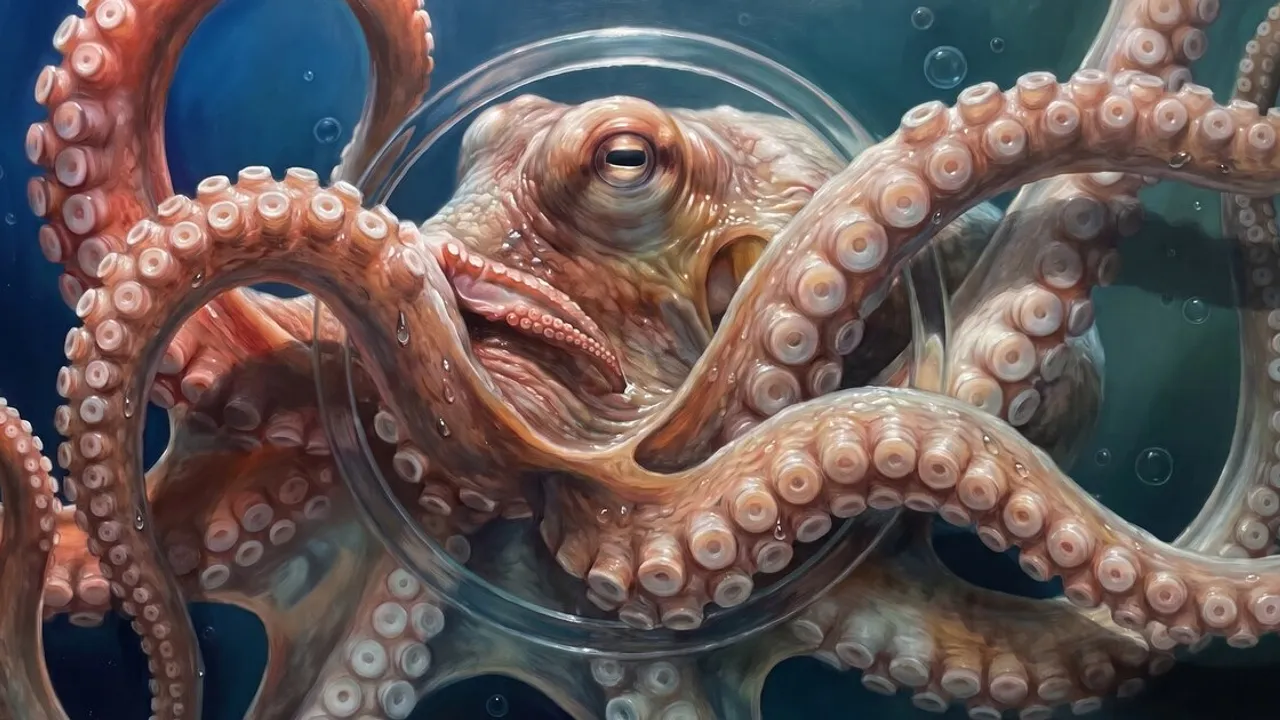
La robótica blanda recibe un impulso trascendental gracias a un nuevo hallazgo sobre la capacidad de los cefalópodos para cruzar orificios estrechos. Especialistas en biología determinaron la secuencia exacta de movimientos que ejecutan estos animales al atravesar huecos más pequeños que sus dimensiones anatómicas. La investigación fue difundida por la revista especializada Journal of Experimental Biology tras una serie de ensayos sistemáticos en laboratorio.
Los científicos centraron sus observaciones en la interacción coordinada entre los brazos, la cabeza y el manto de los ejemplares. El manto constituye la estructura muscular que recubre los órganos internos del animal y debe acomodarse ante cualquier limitación espacial severa. Hasta este trabajo se conocía la asombrosa flexibilidad de estos invertebrados marinos, pero se desconocía la pauta biomecánica con la cual ordenan cada parte corporal frente a un paso restringido.
Las etapas mecánicas del cruce en orificios estrechos
Para comprobar estas maniobras, los investigadores trabajaron con tres ejemplares de pulpo común, científicamente denominado Octopus vulgaris, y cuatro pulpos mayas. El equipo utilizó como referencia la distancia entre los ojos de cada individuo. Este parámetro anatómico resulta fundamental porque indica el volumen del cartílago cerebral, considerado el tejido menos elástico de toda la anatomía del animal.
Posteriormente, colocaron a los animales frente a una barrera transparente que contenía un único orificio. Algunas aperturas superaban levemente la medida existente entre los ojos, mientras que otras resultaban cinco milímetros inferiores a dicha referencia. Al toparse con los accesos más amplios, el pulpo común recurrió a un protocolo compuesto por tres fases sucesivas de movimiento coordinado.
En esa primera modalidad, el animal examinaba el acceso utilizando un solo brazo para comprobar el terreno. Acto seguido, extendía hacia el otro lado entre tres y cinco brazos adicionales para ganar estabilidad. Finalmente, fijaba las ventosas ya cruzadas contra la pared y traccionaba para arrastrar el resto de sus extremidades, la cabeza y el manto en aproximadamente veinte segundos.
Cuando el paso resultaba más pequeño que el espacio interocular, la maniobra se extendía a cuatro fases diferenciadas. En este escenario exigente, el animal pasaba todas las extremidades antes de comprimir el manto y desplazar la cabeza. La amplitud del orificio determina de forma concluyente si el tramo final del trayecto se resuelve en una sola acción motriz o en dos tiempos.
Variaciones de conducta entre especies observadas
El estudio también reveló contrastes notables entre los tipos de animales evaluados en el laboratorio. Los ejemplares de pulpo maya mostraron una destreza similar al cruzar orificios mayores a la separación de sus ojos. Sin embargo, ante aberturas inferiores a ese tamaño, decidieron no avanzar ni intentar cruzar con sus extremidades.
En experimentos donde disponían de dos opciones de salida con diferentes diámetros, estos animales exploraron brevemente la alternativa reducida, pero optaron por escapar a través de la vía más amplia. Los investigadores aclararon que la investigación se basó en siete ejemplares bajo condiciones controladas, por lo que las causas de esta divergencia siguen abiertas al análisis.
Nuevos horizontes para el desarrollo de la robótica blanda
El campo de la robótica blanda busca diseñar dispositivos flexibles orientados a rescates en zonas colapsadas o tareas de exploración en terrenos inaccesibles. La experta Tamar Gutnick, vinculada al zoológico Haus des Meeres de Austria, destacó que nunca se había registrado de manera científica el orden específico con que estos animales superan tales barreras físicas.
Por su parte, el investigador Michael J. Kuba, perteneciente a la Universidad de Nápoles Federico II, remarcó que el aporte va mucho más allá de la mera elasticidad física. Para crear máquinas autónomas eficientes, los sistemas deben aprender a censar el entorno, definir qué segmento entra primero y buscar un punto de anclaje para traccionar el mecanismo restante.
De este modo, los principios de la robótica blanda incorporan un orden secuencial comprobado en la naturaleza que combina soporte mecánico y flexibilidad extrema. Esta comprensión biomecánica facilitará a los ingenieros la programación de movimientos lógicos en prototipos diseñados para entornos confinados de alto riesgo.
Datos clave
- Coordinación mecánica: los pulpos ejecutan una secuencia precisa de tres a cuatro etapas corporales para comprimir su estructura y cruzar huecos reducidos.
- Referencia anatómica: el cartílago cerebral ubicado entre los ojos funciona como el límite físico más rígido que condiciona la decisión de cruzar o desistir.
- Divergencia de conducta: el pulpo común logró franquear aberturas menores a su cartílago, mientras que el pulpo maya evitó de manera constante esos accesos.
- Aporte a la ingeniería: los hallazgos proporcionan un modelo para diseñar dispositivos flexibles capaces de reconocer obstáculos y sujetarse para traccionar su cuerpo.